Dex5-1
Khả năng thích ứng thông minh – Phản hồi tức thì – Chuẩn mực mới cho thao tác robot hình người
Tối ưu hóa toàn diện cho việc học tăng cường (Reinforcement Learning) và tác vụ công nghiệp chính xác
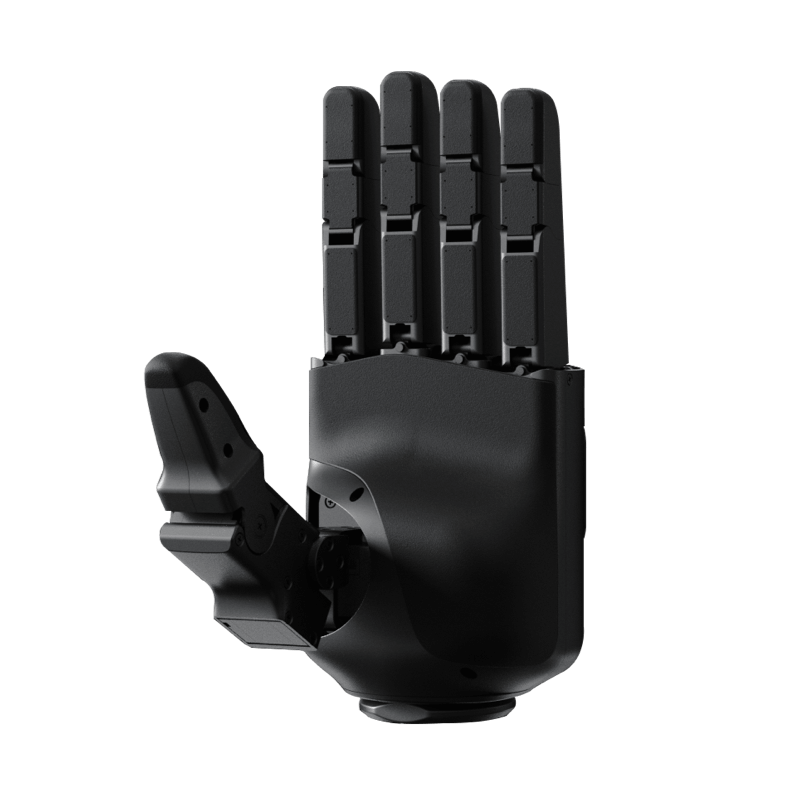
Mỗi khớp ngón tay đều có bậc tự do riêng hỗ trợ cơ chế đảo chiều mượt mà (smooth backdrivability). Loại bỏ hoàn toàn hiện tượng "cứng tay", giúp thao tác tự nhiên hơn và cực kỳ thuận tiện cho quá trình huấn luyện Reinforcement Learning (RL).
Trang bị tổng cộng 20 bậc tự do. Tất cả 5 ngón tay đều được thiết kế dạng module hóa, có thể tháo lắp và thay thế độc lập một cách dễ dàng, giúp việc bảo dưỡng nhanh gọn mà không ảnh hưởng toàn hệ thống.
Khả năng mở rộng và vung ngang ngón tay linh hoạt giúp cải thiện đáng kể độ bám chắc chắn, đồng thời thích ứng tự nhiên với các bề mặt cong phức tạp của vật thể khi cầm nắm.
Tích hợp lên đến 94 cảm biến xúc giác trên mỗi bàn tay, cho phép kiểm soát lực đến từng milimet. Hệ sinh thái mở hỗ trợ người dùng tự phát triển thêm các thuật toán xúc giác tùy biến (Secondary Development).
Sử dụng động cơ hollow-cup mật độ năng lượng cao kết hợp bộ mã hóa (encoder) siêu chính xác cùng bộ giảm tốc khe hở siêu nhỏ, giảm chấn thấp giúp chuyển động mượt mà và tiết kiệm năng lượng.
Trục quay của các khớp được thiết kế nằm sát bề mặt bên ngoài với khe hở khớp siêu nhỏ. Thiết kế này giúp quá trình cầm nắm đồ vật trơn tru, ngăn ngừa góc khớp bị kẹt vào vật thể.
Bảng thông số kỹ thuật chuẩn công nghiệp của Unitree Dex5-1
| Thông số | Chi tiết thông số kỹ thuật |
|---|---|
| 1. Thông số kết cấu cơ khí | |
| Trọng lượng | 1100 g |
| Kích thước tổng thể | 217.3 mm × 127.5 mm × 72.1 mm (trạng thái mở phẳng) |
| Phân bổ bậc tự do (DoF) | • Ngón cái (Thumb): 4 DoF • Ngón trỏ (Index): 3 DoF • Ngón giữa (Middle): 3 DoF • Ngón áp út (Ring): 3 DoF • Ngón út (Little): 3 DoF |
| Cơ cấu truyền động | • 12 khớp truyền động hỗn hợp điều khiển lực siêu nhỏ tự phát triển (đem lại cảm nhận tự thể xúc giác) • 4 khớp truyền động bánh răng điều khiển lực siêu nhỏ |
| Góc xoay khớp ngón cái | • Khớp 0: -33.5° ~ 39° • Khớp 1: 0° ~ 100° • Khớp 2: 0° ~ 110° • Khớp 3: 0° ~ 92° |
| Góc xoay khớp 4 ngón còn lại | • Khớp gốc ngón (Knuckle 0): -22° ~ 22° • Khớp 1: 0° ~ 90° • Khớp 2: 0° ~ 95° • Khớp 3: 0° ~ 81° (liên kết ghép nối với khớp 2) |
| Đường kính kẹp tối thiểu | 10 mm |
| Độ lặp lại vị trí đầu ngón tay | ±1 mm |
| Lực kẹp đầu ngón tay | 10 N |
| 2. Điện năng & Môi trường hoạt động | |
| Điện áp hoạt động | 24V ~ 60V DC |
| Dòng điện tĩnh | 58V @ 0.2A |
| Dòng điện tối đa (Peak) | 58V @ 4A |
| Giao tiếp kết nối | USB 2.0 |
| Nhiệt độ môi trường hoạt động | -20℃ ~ 60℃ |
| 3. Khả năng chịu tải (ở nhiệt độ phòng) | |
| Lòng bàn tay úp xuống | Tối đa 3.5 kg (kẹp vật thể tròn cứng 5 cm) |
| Lòng bàn tay hướng sang trái | Tối đa 4.5 kg (kẹp vật thể tròn cứng 5 cm) |
| 4. Phần mềm & Dữ liệu giao tiếp | |
| Tốc độ truyền dữ liệu (Baud rate) | 1000 Hz |
| Dung lượng gói dữ liệu đầy đủ | Bên gửi: 1234 bytes | Bên nhận: 1270 bytes |
| Dữ liệu cảm biến phản hồi | Chế độ khớp, Vị trí khớp, Tốc độ góc, Momen xoắn khớp, Nhiệt độ khớp, Điện áp & Dòng điện, Dữ liệu cảm biến IMU |
| Dữ liệu điều khiển phản hồi | Chế độ khớp, Vị trí mong muốn, Tốc độ, Momen xoắn, Hệ số độ cứng khớp (Stiffness), Hệ số cản khớp (Damping) |
* Ghi chú từ nhà sản xuất:
[1] Kích thước đo đạc khi bàn tay robot ở trạng thái mở phẳng hoàn toàn.
[2] Lực ép đo đạc bằng xilanh kim loại đường kính 1cm tác dụng vuông góc xuống; thông số có thể khác nhau tùy ngữ cảnh thực tế.
[3] Thông số kỹ thuật thực tế có thể có sự khác biệt nhỏ tùy theo phiên bản xuất xưởng.
[4] Sản phẩm phục vụ cho mục đích dân sự/nghiên cứu. Nghiêm cấm mọi hành vi độ chế nguy hiểm hoặc sử dụng trái với quy định an toàn.