Dex3-1
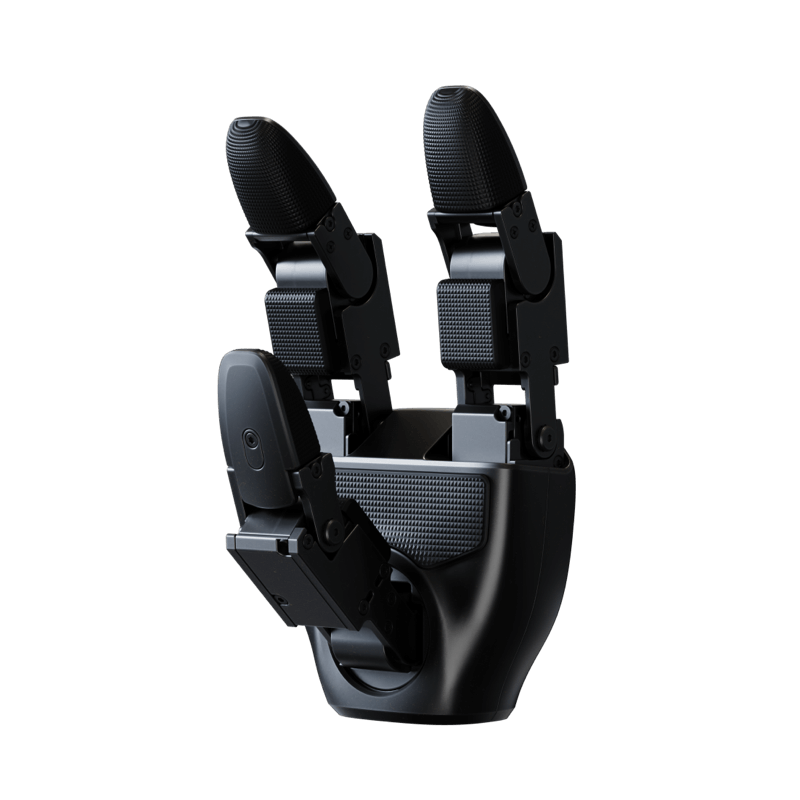
Kiểm soát lực thông minh – Thao tác vạn vật – Tích hợp tối ưu cho robot hình người Unitree G1, R1 và H2
Kết hợp điều khiển lai giữa Lực và Vị trí (Force-Position Hybrid Control) cho độ nhạy bén vượt bậc
Sự kết hợp giữa kiểm soát vị trí và lực ấn giúp bàn tay đạt độ nhạy bén cao, thao tác an toàn với các vật thể dễ vỡ mà vẫn đảm bảo lực giữ chắc chắn khi cầm nắm đồ vật nặng.
Trang bị 6 khớp truyền động trực tiếp bằng động cơ không chổi than siêu nhỏ kiểm soát lực và 1 khớp truyền động qua hộp số bánh răng, mang lại khả năng đảo chiều mượt mà và triệt tiêu độ rơ.
Tích hợp 9 module cảm biến mảng với tổng cộng 33 cảm biến áp suất xúc giác bố trí tại lòng bàn tay, đốt ngón và đầu ngón tay. Dải đo cảm ứng rộng từ 10g đến 2500g, chịu tải an toàn tối đa lên đến 20kg.
Thiết kế 3 ngón tay tối ưu hóa triệt để trọng lượng (chỉ 710g), giúp giảm tải quán tính ở phần cổ tay của robot hình người, cho phép cánh tay di chuyển linh hoạt và nhanh nhẹn hơn.
Được thiết kế chuyên biệt cho việc thu thập dữ liệu thao tác thực tế, hỗ trợ toàn diện các nền tảng học tăng cường (Reinforcement Learning) và Teleoperation (điều khiển từ xa bằng thiết bị VR).
Hỗ trợ chuẩn giao tiếp tốc độ cao qua cổng USB 2.0 với tần số lên đến 1000Hz, phản hồi tức thì dữ liệu góc quay, mô-men xoắn, nhiệt độ và cảm biến IMU theo thời gian thực.
Bảng thông số kỹ thuật chính thức của Unitree Dex3-1
| Thông số | Chi tiết thông số kỹ thuật |
|---|---|
| 1. Thông số kết cấu cơ khí | |
| Trọng lượng | 710 g |
| Kích thước tổng thể | 175 mm × 88 mm × 77 mm (trạng thái mở phẳng) |
| Bậc tự do (Degrees of Freedom) | • Ngón cái (Thumb): 3 DoF • Ngón trỏ (Index): 2 DoF • Ngón giữa (Middle): 2 DoF (Tổng cộng: 7 bậc tự do chủ động) |
| Cơ cấu truyền động | • 6 động cơ điều khiển lực không chổi than siêu nhỏ truyền động trực tiếp (Direct Drive) • 1 động cơ điều khiển lực truyền động qua bánh răng (Gear Drive) |
| Góc xoay khớp ngón cái | • Khớp 0: -60° ~ 60° • Khớp 1: -35° ~ 60° • Khớp 2: 0° ~ 100° |
| Góc xoay khớp ngón trỏ & giữa | • Khớp 0 (Đốt 1): 0° ~ 90° • Khớp 1 (Đốt 2): 0° ~ 100° |
| Độ lặp lại vị trí đầu ngón tay | ±2 mm |
| 2. Cảm biến áp suất xúc giác (Tactile Sensing) | |
| Số lượng cảm biến áp suất | 9 module cảm biến mảng (Tổng cộng 33 cảm biến áp suất) |
| Phân bố mảng cảm biến | • Lòng bàn tay (Palm): 3 module mảng 2 × 2 • Đốt ngón tay (Finger Pad): 3 module mảng 2 × 2 • Đầu ngón tay (Fingertip): 3 module mảng 3 × 1 |
| Dải đo cảm nhận lực | 10 g ~ 2500 g |
| Tải trọng tối đa an toàn (Không hỏng) | 20 kg |
| 3. Điện năng & Môi trường hoạt động | |
| Điện áp hoạt động | 12V ~ 58V DC |
| Dòng điện tĩnh | 58V @ 0.2A |
| Dòng điện cực đại (Peak Current) | 10A |
| Cổng giao tiếp | USB 2.0 / Bus tốc độ cao |
| Nhiệt độ môi trường hoạt động | -20℃ ~ 60℃ |
| 4. Khả năng tải khi kẹp (Nhiệt độ phòng, vật cứng 5cm) | |
| Lòng bàn tay hướng xuống | Tối đa 500 g (Công suất tức thời tối đa: 400W @ 3s) |
| Lòng bàn tay hướng sang trái | Tối đa 500 g (Công suất tức thời tối đa: 400W @ 3s) |
| 5. Giao thức điều khiển & Phản hồi | |
| Tần số giao tiếp | 1000 Hz |
| Dung lượng gói dữ liệu đầy đủ | Bên gửi (Sender): 1234 bytes | Bên nhận (Receiver): 1270 bytes |
| Dữ liệu cảm biến phản hồi | Chế độ khớp, Vị trí khớp, Vận tốc góc, Mô-men xoắn, Nhiệt độ khớp, Điện áp & Dòng điện, Áp suất xúc giác, Nhiệt độ cảm biến, Dữ liệu IMU |
| Lệnh điều khiển hỗ trợ | Chế độ khớp, Vị trí mong muốn, Tốc độ, Mô-men xoắn, Hệ số độ cứng (Stiffness), Hệ số cản (Damping) |
| 6. Thông số module khớp truyền động không chổi than F-1515 | |
| Các phiên bản khớp | F-1515-108 (Tỷ số truyền 1:108) | F-1515-214 (Tỷ số truyền 1:214) |
| Trọng lượng module khớp | 45 g |
| Kích thước module khớp | 34.8 mm × 23.1 mm × 23.3 mm |
| Mô-men xoắn cực đại thực tế | • Bản 108: Cùng chiều tốc độ 0.49 Nm / Ngược chiều 1.37 Nm • Bản 214: Cùng chiều tốc độ 0.86 Nm / Ngược chiều 3.10 Nm |
| Tốc độ quay tối đa | Bản 108: 23 rad/s | Bản 214: 11 rad/s |
| Cảm biến mã hóa (Encoder) | Bộ mã hóa tuyệt đối Rotor (Rotor Absolute Value Encoder) |
* Ghi chú từ nhà sản xuất:
[1] Kích thước được đo khi bàn tay robot ở trạng thái trải phẳng hoàn toàn.
[2] Dữ liệu áp lực đo đạc tham chiếu khi ấn xilanh thẳng đứng đường kính 1cm, các tình huống thực tế có thể thay đổi.
[3] Sản phẩm phục vụ cho mục đích dân sự, đào tạo học thuật và nghiên cứu AI/Robotics.