Application R1-A / R1-A-D
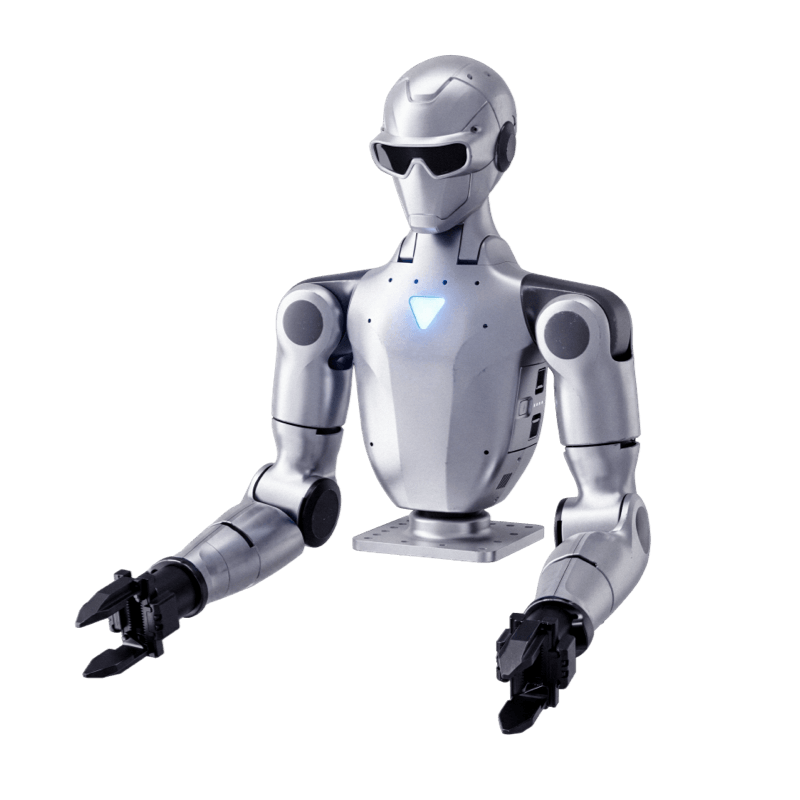
Định nghĩa lại thao tác công nghiệp – Triển khai siêu nhanh – Nền tảng mở tối ưu cho nghiên cứu Trí tuệ hiện thân (Embodied AI)
Giải pháp thao tác hai tay linh hoạt với khả năng cơ động đa địa hình và giao diện mở hoàn toàn
Trên các phiên bản bánh xe di động (-D), robot tích hợp cột nâng hạ tự động cho phép tiếp cận linh hoạt từ khay hàng dưới sàn, mặt bàn làm việc đến các kệ cao mà không làm tăng độ cồng kềnh.
Tùy chọn cấu hình 5 DoF hoặc 7 DoF mỗi cánh tay với cấu trúc ổ bi chéo (Crossed roller bearings) siêu bền bỉ, mang lại độ chính xác kẹp lặp lại đạt ±0.1 mm, đáp ứng khắt khe các công việc lắp ráp cơ khí.
Khớp nối đầu cần hỗ trợ cơ chế tháo lắp nhanh tương thích với toàn bộ hệ sinh thái tay máy Unitree Dex: từ kẹp 2 ngón kẹp công nghiệp đến bàn tay linh hoạt 3 ngón Dex3-1 hay 5 ngón Dex5-1.
Trang bị camera kép RGB (1280×720 @ 30Hz) kèm tính toán bản đồ chiều sâu thời gian thực, kết hợp cảm biến điều hướng LiDAR trên thân xe giúp robot tự định vị, tránh vật cản và nhận diện vật thể thông minh.
Kiến trúc tính toán phân tầng: CPU 8 nhân điều khiển thân xe, module xử lý thị giác 10 TOPS tại đầu và tùy chọn bộ vi xử lý AI NVIDIA Jetson Orin (40–100 TOPS) chạy trực tiếp các mô hình AI/RL nội bộ.
Hỗ trợ đầy đủ bộ SDK phát triển thứ cấp (Secondary Development), giao tiếp chuẩn ROS/ROS2, kèm chế độ dạy học động tác bằng cách kéo dẫn cánh tay trực tiếp hoặc điều khiển từ xa qua VR Teleoperation.
Bảng so sánh chi tiết giữa phiên bản gắn cố định (Fixed) và phiên bản di động bánh xe (Mobile)
| Thông số kỹ thuật | R1-A5-D (Di động) | R1-A7-D (Di động) | R1-A5 / A7 (Bàn cố định) |
|---|---|---|---|
| 1. Quy cách kết cấu & Khối lượng | |||
| Kích thước trạng thái hạ thấp | 683 × 520 × 440 mm | 683 × 520 × 440 mm | 700 × 357 × 190 mm |
| Kích thước trạng thái nâng cao | 1600 × 520 × 440 mm | 1600 × 520 × 440 mm | Cố định theo vị trí lắp |
| Khối lượng toàn bộ | Khoảng 30 kg | Khoảng 32 kg | Khoảng 11 ~ 13 kg |
| Đế di chuyển (Base) | Bánh xe tự hành + Cột nâng + LiDAR | Bánh xe tự hành + Cột nâng + LiDAR | Đế gá kẹp bàn làm việc / Bàn thao tác |
| 2. Bậc tự do (DoF) & Khả năng tải | |||
| Bậc tự do mỗi cánh tay | 5 DoF / cánh tay | 7 DoF / cánh tay | 5 DoF (A5) hoặc 7 DoF (A7) |
| Bậc tự do thân & đầu | Đầu: 2 DoF | Eo: 1 DoF (Yaw ±115°, Pitch ±36°) | Đầu: 2 DoF | Eo: 1 DoF (Yaw ±115°, Pitch ±36°) | Tùy chọn theo module gá |
| Tổng bậc tự do hệ thống (kẹp cơ bản) | 18 DoF | 22 DoF (nhiều hơn khi dùng Dex5) | 12 ~ 16 DoF |
| Tải trọng đầu cần mỗi tay | 2.0 ~ 4.0 kg (tùy tư thế duỗi) | 2.0 ~ 4.0 kg (tùy tư thế duỗi) | 2.0 ~ 4.0 kg |
| Độ lặp lại vị trí (Repeatability) | ±0.1 mm | ±0.1 mm | ±0.1 mm |
| Đầu tác động cuối (End-Effector) | Khớp nối nhanh chuẩn: Kẹp 2 ngón / Dex3-1 (3 ngón) / Dex5-1 (5 ngón xúc giác) | ||
| 3. Cảm biến thị giác, Âm thanh & Tính toán AI | |||
| Cụm thị giác không gian | Module camera kép (Binocular): RGB 1280×720 @ 30Hz, Bản đồ độ sâu 544×488 @ 10Hz; có tùy chọn camera cổ tay | ||
| Hệ thống âm thanh tương tác | Mảng 4 Micro thu âm đa hướng + Hệ thống loa kép chất lượng cao | ||
| Bộ vi xử lý hệ thống | CPU 8 nhân hiệu năng cao + Module xử lý thị giác 10 TOPS tích hợp tại cụm đầu | ||
| Khối tính toán AI mở rộng | Tùy chọn nâng cấp module NVIDIA Jetson Orin (40 TOPS ~ 100 TOPS) | ||
| 4. Phần mềm, Năng lượng & Phát triển thứ cấp | |||
| Phương thức lập trình & Dạy học | Dạy học kéo-thả (Drag & Drop teaching), Điều khiển từ xa (Teleoperation), Nâng cấp thông minh OTA | ||
| Hỗ trợ phát triển thứ cấp (SDK) | Mở hoàn toàn API góc khớp, mô-men xoắn, dòng điện và dữ liệu thị giác / IMU (Hỗ trợ ROS/ROS2, Python, C++) | ||
| Nguồn cấp năng lượng | Bộ pin Lithium tháo rời nhanh thông minh | Bộ pin Lithium tháo rời nhanh thông minh | Bộ nguồn DC cắm trực tiếp 110-240V |
* Ghi chú bổ sung từ tài liệu kỹ thuật:
[1] Tải trọng cánh tay 2~4 kg thay đổi phụ thuộc vào chiều dài vươn tối đa và góc của khớp khuỷu/vai.
[2] Các dòng R1-D di động (-D) trang bị sẵn hệ thống khung nâng trượt êm ái tích hợp bảo vệ giới hạn vị trí.
[3] Thiết bị phù hợp cho các phòng lab AI, trung tâm nghiên cứu thao tác robot, dây chuyền sản xuất linh hoạt và logistics phân loại thông minh.