Application G1-Comp
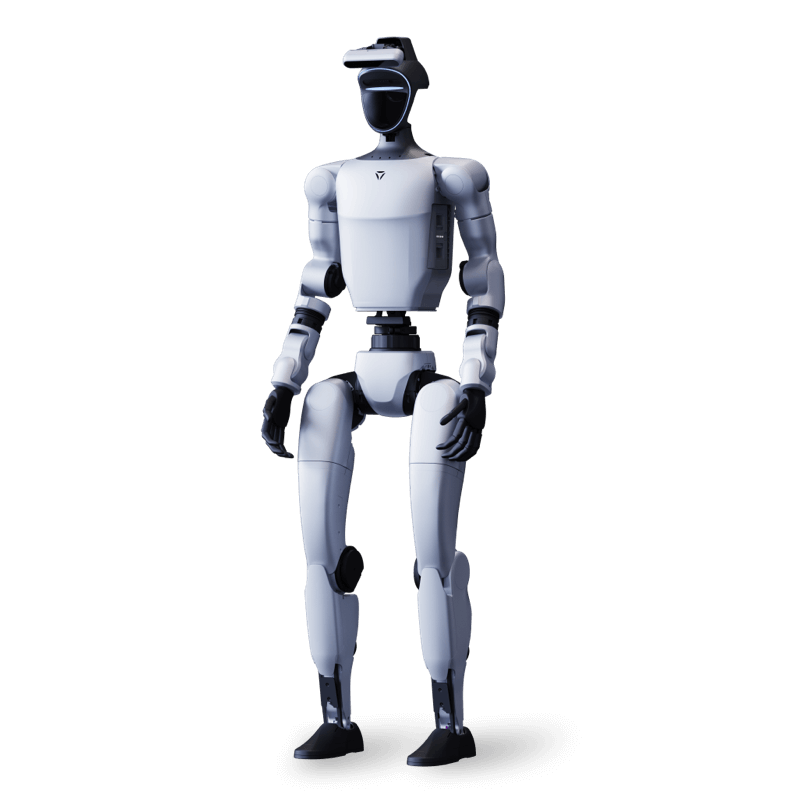
Thiết kế chuẩn thi đấu quốc tế – Thuật toán học tăng cường (RL) tự động đứng dậy & dẫn bóng – Nền tảng tiêu chuẩn cho giải đấu RoboCup Humanoid League
Tối ưu hóa khả năng chống chịu va chạm, thích ứng mặt sân cỏ nhân tạo và tự chủ hoàn toàn trong trận đấu
Tích hợp mạng nơ-ron học tăng cường (Reinforcement Learning) cho phép robot tự động phân tích hướng ngã và tự đứng dậy tức thì khi bị va chạm ngã sấp hoặc ngã ngửa trong chưa đầy 3 giây.
Các khớp gối và hông trang bị động cơ mô-men xoắn cao lên tới 120 N·m, cho phép thực hiện các cú vung chân sút bóng uy lực, chuyền bóng chính xác và đổi hướng chạy tốc độ cao ngay trên mặt cỏ thi đấu.
Trang bị camera độ sâu góc siêu rộng cùng cảm biến LiDAR 4D L2, kết hợp mô hình thị giác máy học giúp robot nhận biết đường biên sân cỏ, khung thành, đồng đội và định vị chính xác vị trí quả bóng theo thời gian thực.
Hỗ trợ giao tiếp không dây tốc độ cao giữa các robot trong đội hình (tiền đạo, tiền vệ, thủ môn) nhằm phân chia vai trò, chuyền bóng và triển khai các bài phối hợp chiến thuật không cần con người can thiệp.
Khung xương hợp kim nhôm hàng không siêu cứng kết hợp lớp vỏ hấp thụ xung lực tại các điểm tiếp xúc quan trọng, đảm bảo robot vận hành an toàn trong các pha tranh chấp bóng cường độ cao.
Hỗ trợ toàn diện nền tảng mô phỏng vật lý NVIDIA Isaac Gym / Mujoco, giúp các đội thi đấu dễ dàng thử nghiệm chiến thuật, huấn luyện mô hình RL trước khi nạp trực tiếp vào robot vật lý.
Bảng thông số cấu hình tiêu chuẩn cho giải đấu thể thao robot hình người
| Hạng mục thông số | Chi tiết tiêu chuẩn thi đấu |
|---|---|
| 1. Quy cách kích thước & Trọng lượng | |
| Chiều cao robot | Khoảng 127 cm ~ 132 cm (chuẩn thi đấu Humanoid League) |
| Trọng lượng toàn bộ (gồm pin) | Khoảng 35 kg |
| Vật liệu cấu trúc | Hợp kim nhôm hàng không, sợi carbon & polymer gia cường chống va chạm |
| 2. Cấu trúc khớp & Hệ thống động lực | |
| Tổng số bậc tự do (DoF) | 23 DoF cơ bản (chân 12 DoF, eo 1~3 DoF, tay 8 DoF) – mở rộng lên đến 43 DoF khi gắn tay Dex |
| Mô-men xoắn cực đại khớp chân | 120 N·m (khớp hông và khớp gối) |
| Tốc độ di chuyển | Tốc độ chạy ổn định >2.0 m/s (bứt tốc sút bóng >2.5 m/s) |
| Cơ chế bàn chân thi đấu | Bàn chân chuyên dụng bám sân cỏ nhân tạo tích hợp cảm biến lực 6 trục |
| 3. Hệ thống cảm biến & Bộ xử lý tính toán AI | |
| Bộ xử lý tính toán AI trung tâm | Module vi xử lý NVIDIA Jetson Orin (hiệu năng tính toán lên đến 100 TOPS) |
| Cảm biến thị giác nhận diện | Cụm camera độ sâu góc siêu rộng (Wide-Angle RGBD Depth Camera) |
| Cảm biến điều hướng không gian | Cảm biến Unitree 4D LiDAR L2 (quét 360°×96°) + Cảm biến quán tính IMU 6 trục đa điểm |
| Giao tiếp kết nối mạng | Wi-Fi 6 băng tần kép, Ethernet chuẩn công nghiệp, hỗ trợ mạng liên lạc đa robot |
| 4. Nguồn năng lượng & Nền tảng phát triển | |
| Thời lượng pin thi đấu | Khoảng 1.5 ~ 2 giờ hoạt động cường độ cao (cơ chế tháo lắp pin nhanh dưới 30 giây) |
| Điện áp pin | Lithium Battery pack công suất cao |
| Hệ điều hành & Môi trường phát triển | Ubuntu Linux, Robot Operating System (ROS / ROS2) |
| Môi trường mô phỏng chiến thuật | NVIDIA Isaac Gym, Mujoco, Gazebo – Tương thích 100% mã nguồn RL Sim-to-Real |
* Ghi chú bổ sung:
[1] Dòng robot thi đấu G1-Comp được tinh chỉnh kết cấu gia cường để đáp ứng các tiêu chuẩn va chạm thể thao đối kháng của liên đoàn RoboCup quốc tế.
[2] Thiết bị được hỗ trợ đầy đủ các gói SDK Sim-to-Real, giúp chuyển giao trực tiếp chính sách điều khiển vận động từ môi trường giả lập sang sân cỏ thực tế.
[3] Sản phẩm phục vụ cho các trường đại học, viện nghiên cứu, phòng lab AI và các đội tuyển tranh tài thi đấu thể thao robot toàn cầu.